TIP
신뢰성 있고 고도로 통합된 스텝드라이버의 필요
근데 내가 만든 스텝드라이버를 신뢰성 있다고 생각해도 될까
자자 차치하고, TB6600 9개를 사서 사용중이었다! 근데 이상한놈한테서 사서 그런지 하나둘 계속 죽어가는거 아닌가! 이런!
그래서 스텝드라이버가 점점 수가 줄어들고 심지어 TB6600은 전원에 연결하고 Nucleo-f446re에 와이어링하기 극도로 불편하고 귀찮았기 때문에.
이럴바에 하나 만들어버리자!라고 생각해서 설계를 시작했다.
굳이 상용 제품을 또 사지 않고 직접 만든 이유는, 프로젝트 하나 할 때마다 회로 설계 역량이 눈에 보이게 쌓이는 게 그대로 동기부여가 되기 때문이다.
처음 잡은 요구사항은 이 정도였다.
- 쓰는 모터가 다 달라서 채널별로 전류 제한이 가능할 것
- 고속 토크 확보를 위해 36V 정도(새한전자 스텝모터 typ.)는 버틸 것
- 인코더 입력을 받을 I2C 인터페이스가 있을 것
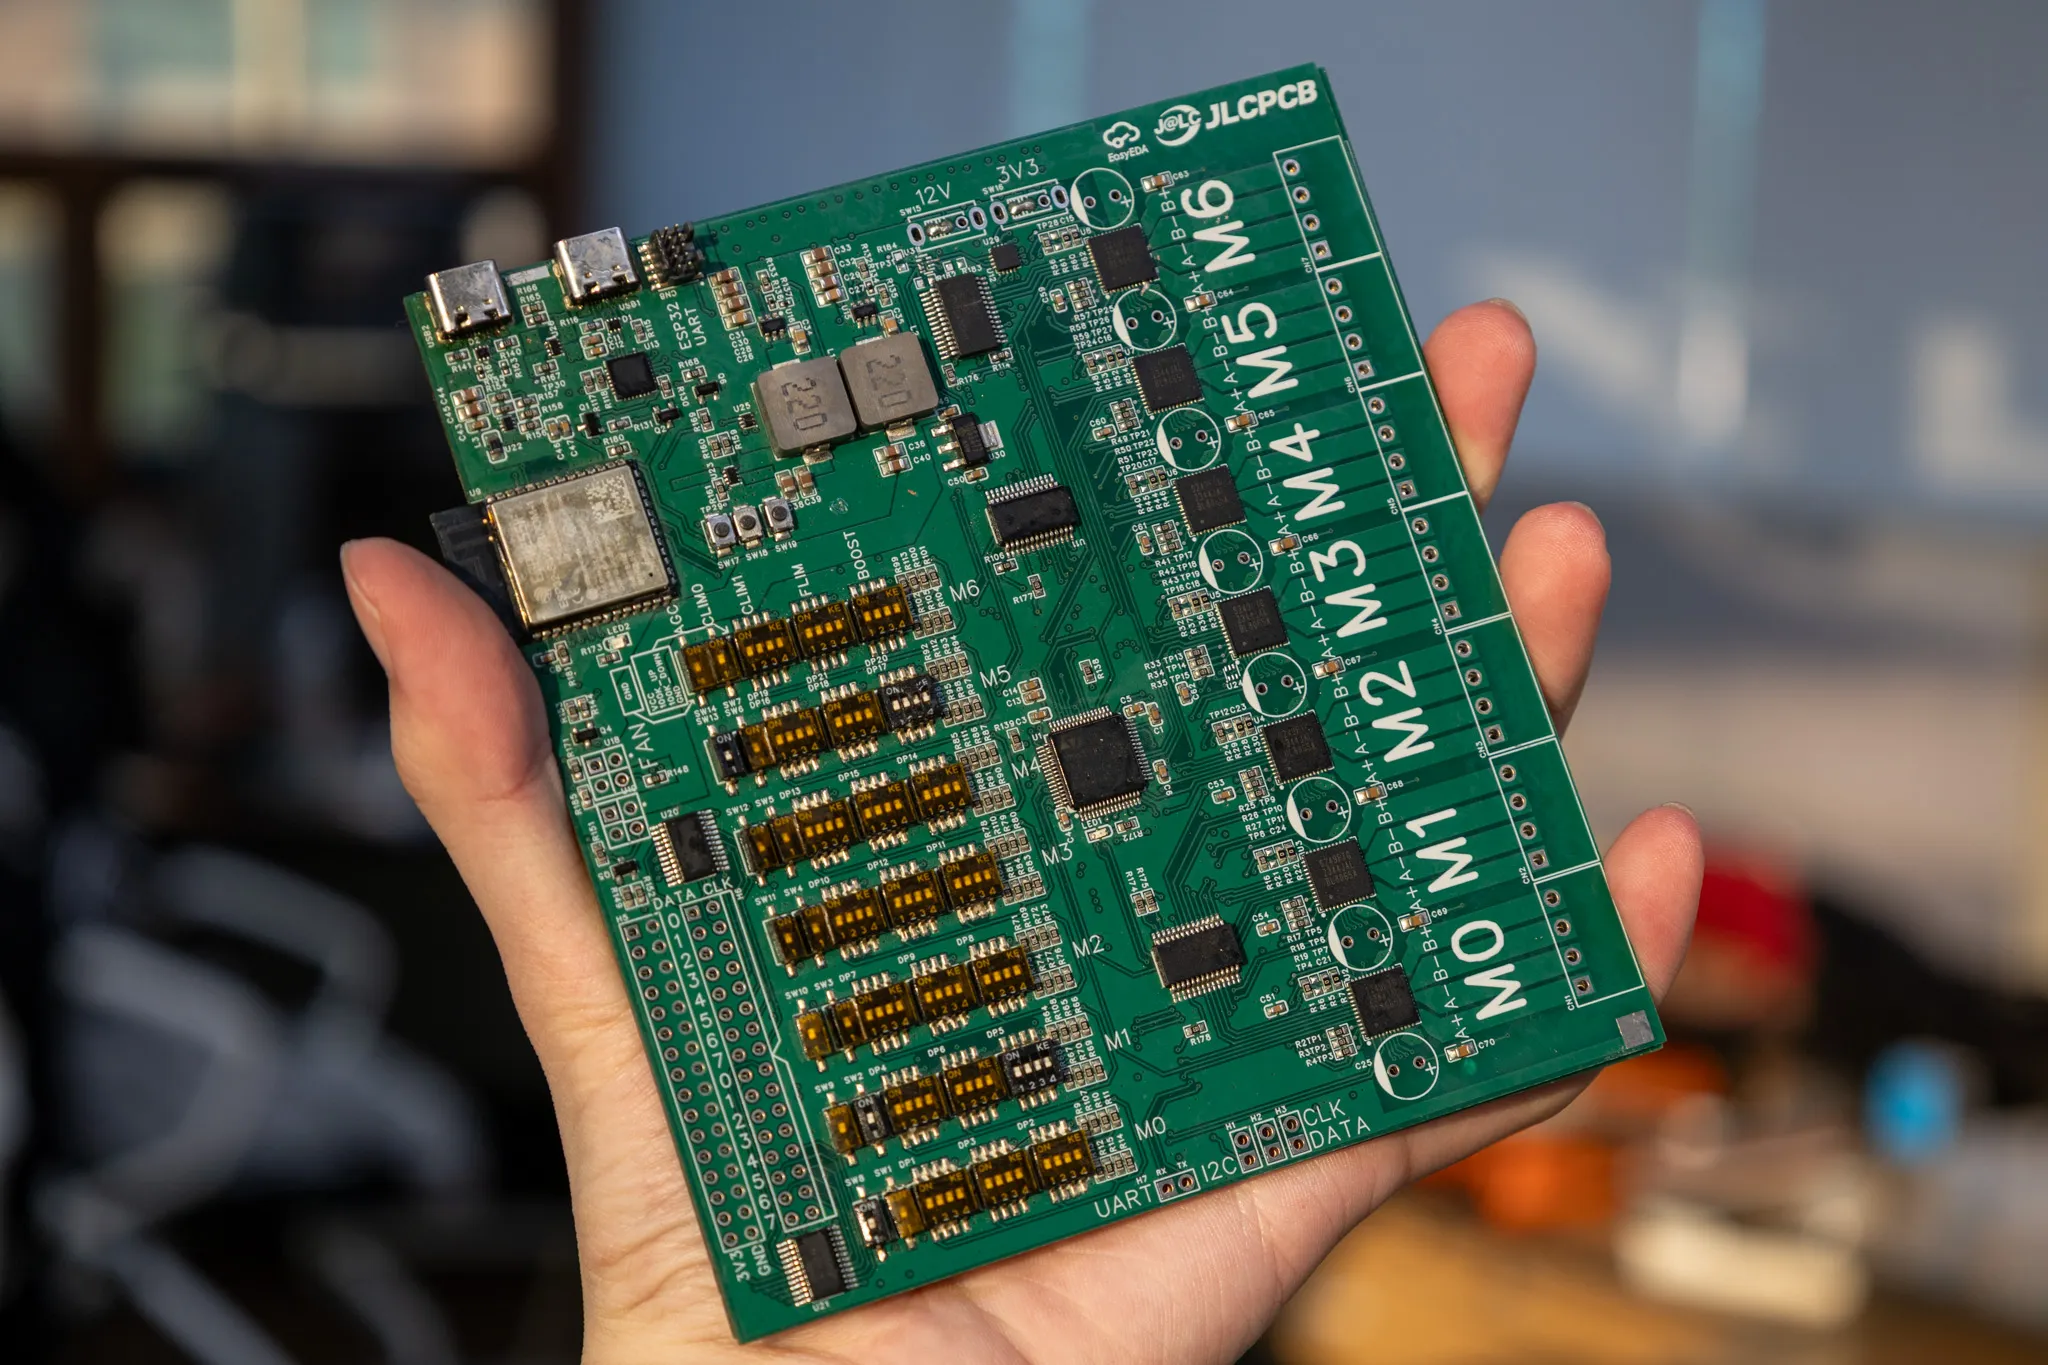
주요 구성
AI 아님
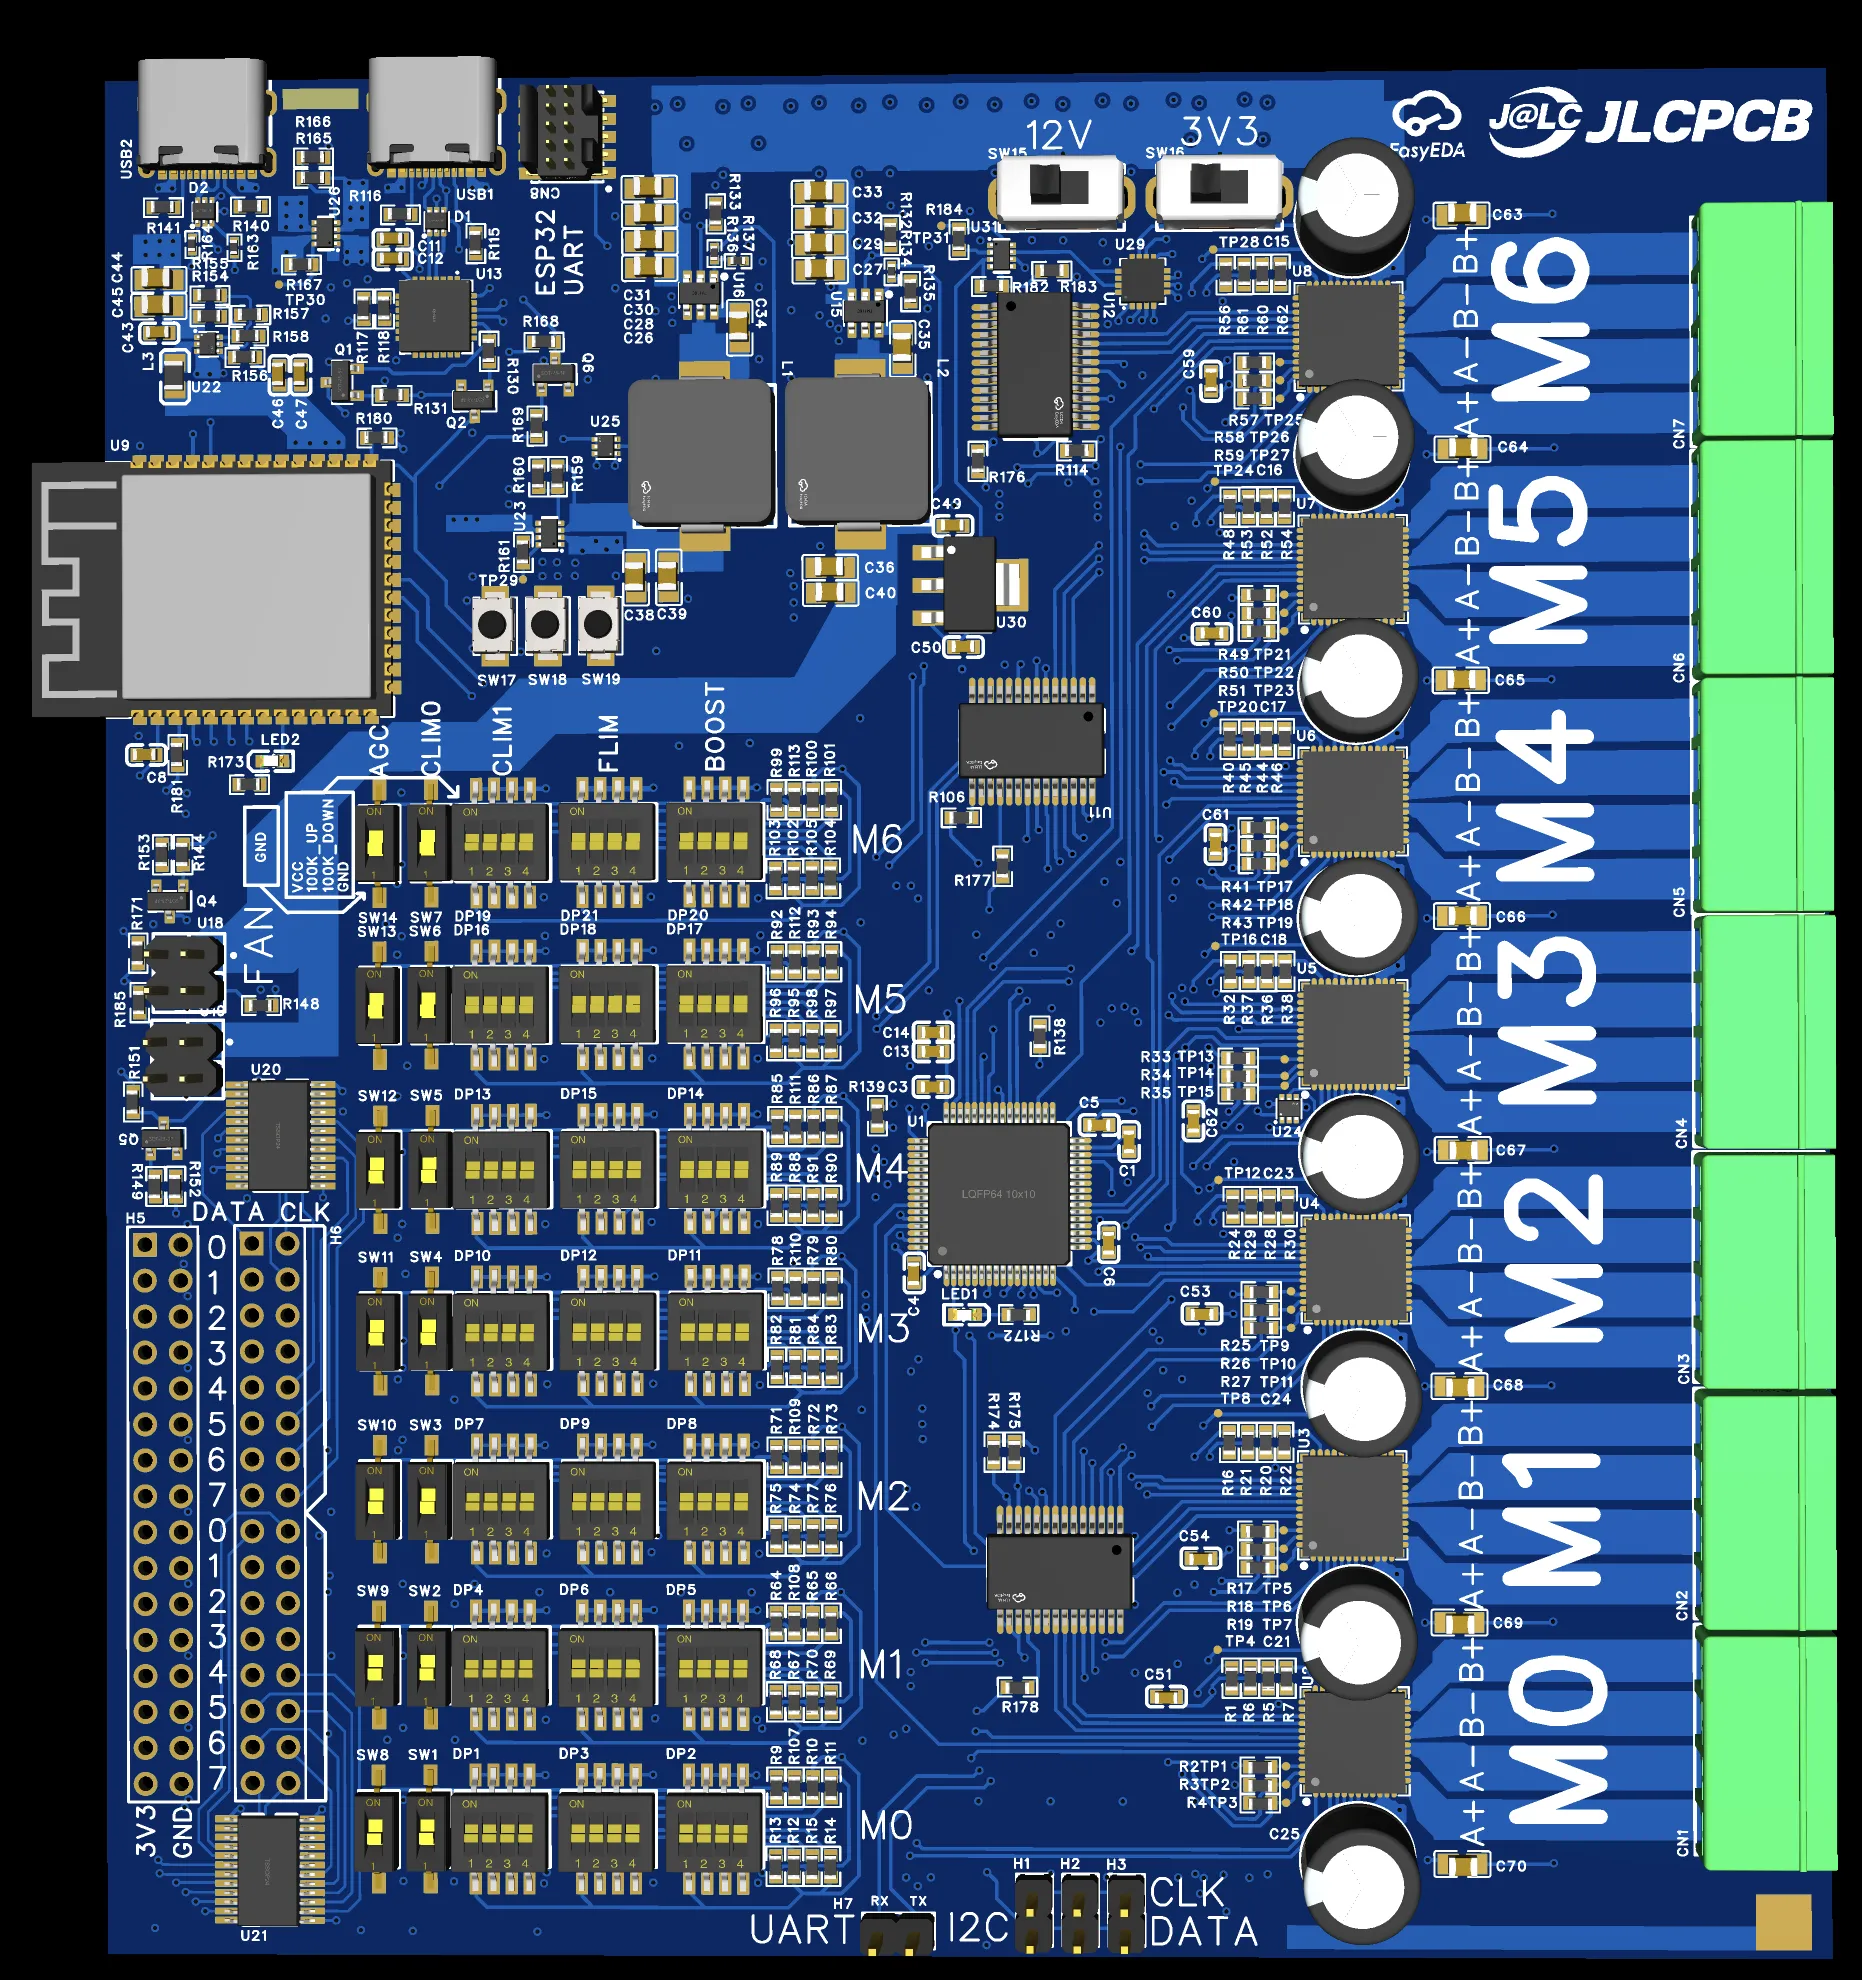
- Dimension: 121 x 132 mm^2
- STM32F446RE Low level driver
- ESP32-S3 Communication / IK Solver
- x7 TB67S249FTG Step Controller
- x2 TCA9548A I2C Mux
- x2 PWM Fan Interface
설계 시 잡은 전원 범위는 이렇다.
- Voltage: 12V ~ 46V
- Maximum current: 35A(Driver) + 3A(Peripheral) = 38A
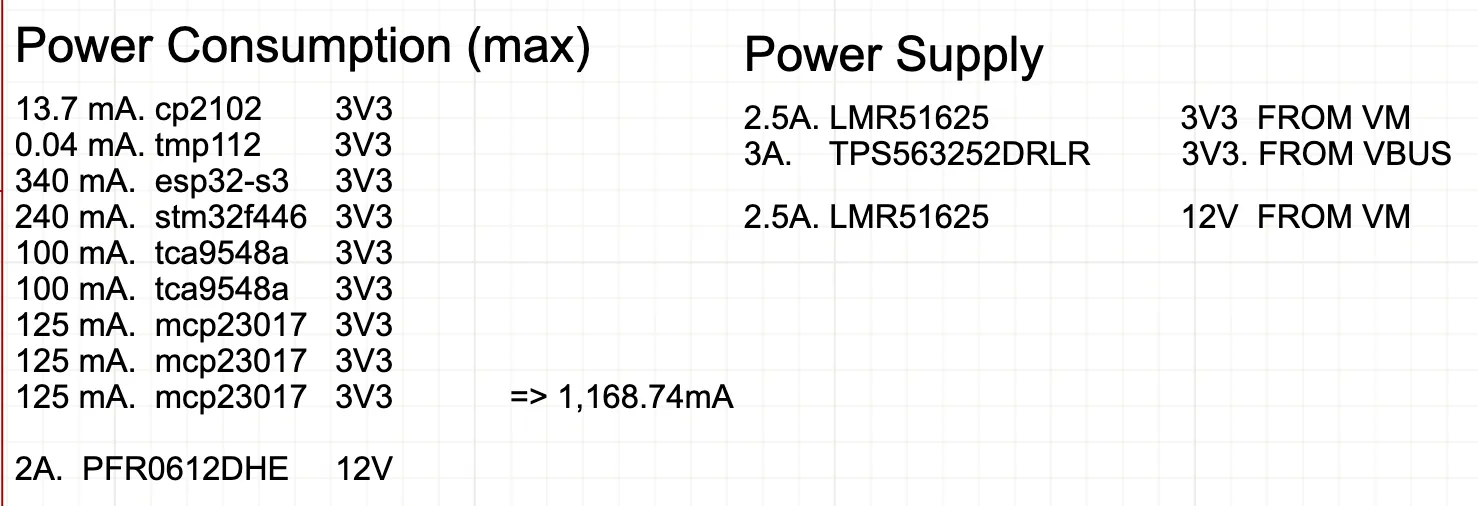
Peripheral 쪽은 3V3 도메인에서 1.168A / 3.8544W, 12V 도메인에서 최대 2A / 24W로 총 28W 정도 쓴다. 12V 기준으로 환산하면 2.3A 정도인데, 나중에 I2C 센서를 더 달 수도 있으니 여유를 둬서 3A로 잡았다. (peripheral 전류 소모는 입력 전압에 따라 달라질 수 있다.)
이중 도메인 제어부
이 기판은 STM32F446을 모터 제어 전담 컨트롤러로, ESP32-S3를 외부 기기와 붙어서 명령을 받고 IK를 푸는 프로세서로 쓴다.
외부 호스트 ──USB/Wi-Fi── ESP32-S3 ──SPI+UART── STM32F446 ──CLK/DIR/EN── 드라이버 x7
              (프로세서)              (컨트롤러)
나눈 이유는 저레벨에서 모터 제어에만 전념하면서 실시간으로 목표 각이나 속도를 받아 실행하는 도메인과, 네트워크·USB·역기구학처럼 지연이 생길 수 있는 도메인을 분리하려고 하였다. 근데 왜 이 단계에서 i2c 지연은 생각하지 못했을까…
두 칩 사이는 SPI로 통신한다. 프로세서가 상태값을 읽어 오거나, 순서에 맞는 관절 목표값을 컨트롤러에 넘길 때 이 라인을 쓴다.
추가로 프로세서에서 컨트롤러의 STM_NRESET_FROM_ESP, BOOT0를 직접 흔들 수 있게 배선해서 원격으로 컨트롤러를 통째로 관리할 수 있게 하려고 했는데, SPI2의 두 배선 중 부트로더가 쓰는 쪽을 착각하는 바람에 결국 펌웨어 업데이트는 SWD로만 가능하게 됐다. 아쉽다.
전원: 모터 전원과 USB 전원을 같이 쓰기
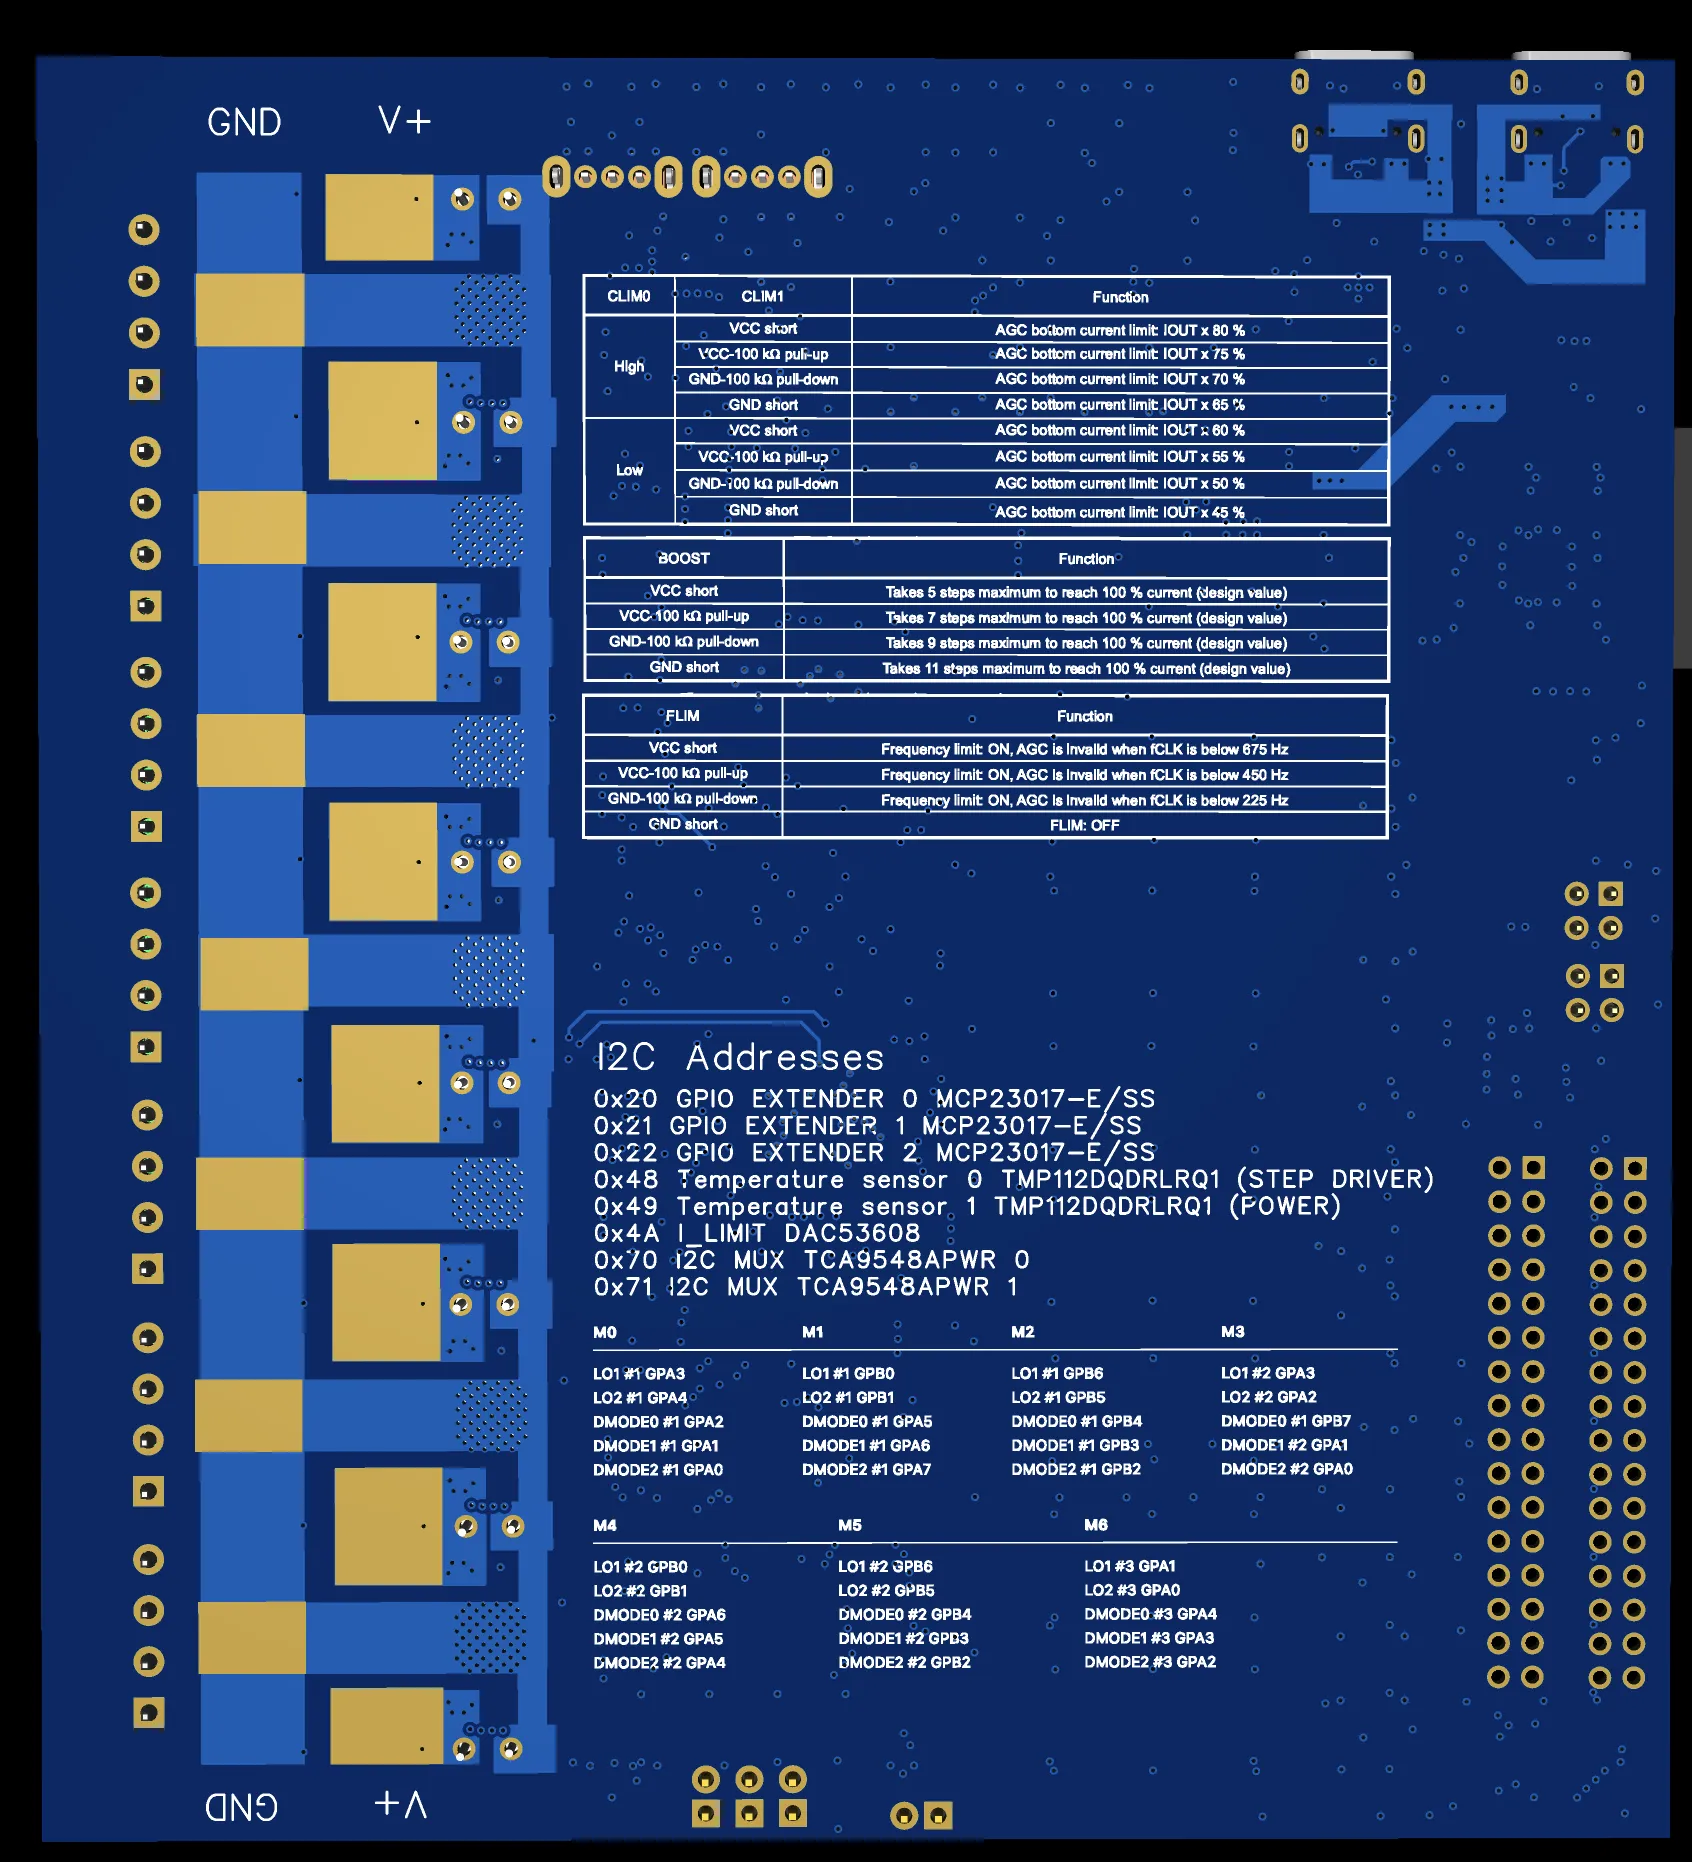
전원은 보드 뒷면 솔더마스크를 벗겨 표면처리한 구리 Plane에 구리 버스바를 납땜해서, 그 버스바로 공급받는다.
최대 40A를 흘려야 하는데 이걸 기판 내부 동박만으로 감당하려면 동박 폭을 넓히거나 두께를 늘려야 하고, 그러면 제작 단가가 확 올라간다. 그래서 메인 전류는 외부 버스바로 흐르게 했다. DRC 우회하려고 내부적으로 네트는 이어주고 신호선보다 넓은 Plane을 깔아두긴 했는데, 거기가 메인 전류 구간은 아니다.
이 전원은 스텝 드라이버에 바로 들어가고 거기서 다른 전원 도메인으로 갈라져 나간다. Vmotor 동박은 Top, Inner2, Bottom 세 층에 깔았고, 드라이버 7개가 늘어선 우측에서 로직이 모인 좌측으로 한 방향으로만 흐르게 배치해서 모터 전류의 복귀 경로가 로직 영역을 가로지르지 않게 했다.
전압 트리
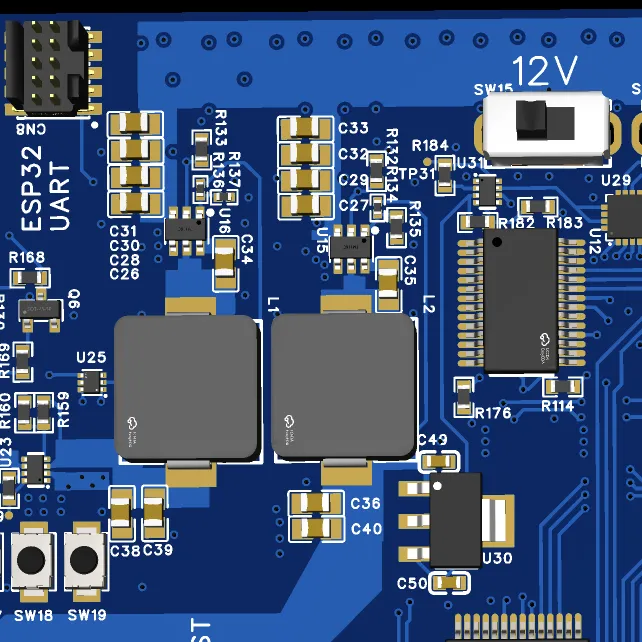
메인 버스는 두 갈래로 나뉘어 각각 LMR51625를 통해 3V3, 12V로 내려간다. LMR51625를 고른 이유는 입력 내압이 65V라 설계 상한 46V에 여유가 있고, Vmotor에서 로직 전압까지 한 번에 내릴 수 있어서다.
3V3은 MCU 같은 애들 돌리는 로직 레벨 전원이고, 12V는 그대로 팬을 돌리거나 LDO를 거쳐 DAC로 공급되어 전류제한 기준 전압을 만드는 데 쓴다.
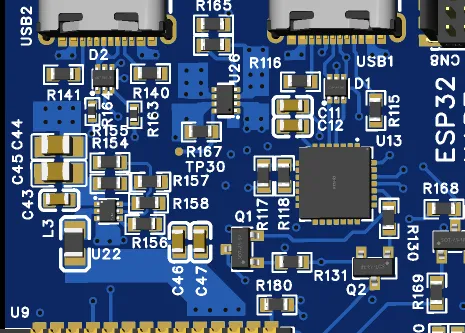
메인 전원이 없을 때는 USB로 5V를 받아 TPS563252를 거쳐 로직 3V3과 DAC용 5V를 만들 수 있다. ESP32-S3의 USB PHY에 붙는 USB2의 VBUS가 우선이고, 그게 없으면 USB1의 VBUS를 쓴다. 둘 중 뭘 쓸지는 TPS2116 Power Mux가 골라준다.
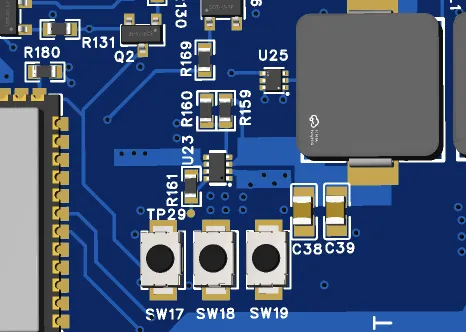
5V 도메인에서 만든 3V3과 Vmotor 도메인에서 만든 3V3도 마찬가지로 Power Mux가 Vmotor 쪽을 우선해서 고른다. 이렇게 도메인마다 Power Mux를 둔 덕분에 Vmotor가 들어와 있는 상태에서도 USB를 안전하게 꽂을 수 있었다.
정리하면 이렇다.
V_motor 12~46V (Bus Bar) ── LMR51625 U16 ──┐
                                           ├─ TPS2116 U23 ── 3V3 (로직)
USB1/USB2 VBUS ── TPS2116 U26 (5V) ── TPS563252 U22 ──┘
                          │
V_motor (버스바 분기) ── LMR51625 U15 ── 12V ── 팬 x2
                                          │     5V
                                          └─ MCP1799 + TPS2116 (5V_DAC) ── DAC53608 V_REF x7
DAC 전원만 스위칭이 아니라 LDO에서 뽑은 이유는, 벅컨버터를 하나 더 쓰면 BOM이 눈에 띄게 늘 거라고 생각해서였다. 근데 생각해보면 JLCPCB는 extended 부품을 하나 추가할 때마다 세팅비 $3가 붙는 구조고, 5V→3V3에 이미 쓴 TPS563252는 공간도 작고 이미 쓴 부품이라 세팅비도 안 붙어서 추가 비용이 $0.3밖에 안 된다. 심지어 LDO는 하나에 $1.2였다. 완전히 틀린 판단이었던 것이다…
뭐 이미 지나간 일이고, TB67S249FTG의 전류 리밋 입력핀은 HI-Z로 동작해서 전류를 거의 안 먹기 때문에 DAC 입력 쪽 전류는 없다고 봐도 무방하다. 그래서 LDO로도 충분하긴 하다.
드라이버 선택
드라이버는 TB67S249FTG를 7개 썼다. 고른 이유는
- 외부 FET 불필요
- 높은 전류 Capability
- I2C, SPI 같은 복잡한 구성 없이 dir, step으로 단순 구동 가능
- Microstep 가능
- AGC 지원
이 프로젝트에서 쓰는 스텝모터는 NEMA17, NEMA24 두 가지인데 NEMA17이 정격 전류에서 생각보다 훨씬 뜨거워져서, 데이터시트 Feature에 적혀있던 AGC 기능이 굉장히 매력적으로 보였다.
근데 지금 생각해보면 외부 FET을 쓰는 편이 열관리에 이점이 있지 않았을까 싶다. Rds가 수 mΩ 수준으로 낮은 모스펫이 정말 많은데, 이런 걸 썼으면 손실을 크게 줄일 수 있었을 것 같다. 발열 해소하겠다고 복잡한 방열 구조를 설계하느니 BOM 조금 늘리고 발열 자체를 줄이는 게 더 효율적이라고 생각한다. 좀 비싸게 가면 B-G431B-ESC에 들어가는 STL180N6F7 같은 120A, 1.9mΩ짜리 고성능 모스펫도 있으니 말이다.
전류제한
축별 전류 제한을 바꾸는 데에는 DAC53608을 썼다. 8채널 I2C DAC의 출력을 각각 C1_VREF ~ C7_VREF로 뽑아서 드라이버의 VREFA, VREFB에 같이 물렸다.
덕분에 전류 제한을 소프트웨어에서 자유롭게 조절할 수 있게 됐다. 각 조인트에 뭘 붙일지 확정 안 된 상태에서 설계했기 때문에 꼭 필요한 기능이었고, 나중에 이야기할 방열 실패로 인한 과열 증상도 이걸로 조금이나마 피해갈 수 있었다.
AGC 파라메터
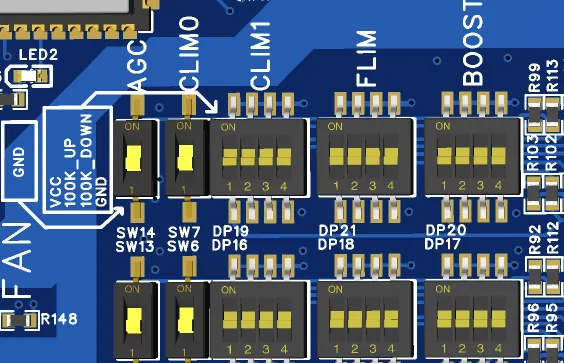
TB67S249FTG는 AGC, CLIM0, CLIM1, FLIM, BOOST처럼 AGC 파라메터를 설정하는 핀이 여러 개 있는데, 이 값들은 실제로 모터를 돌려보기 전에는 정하기가 어렵다. 게다가 데이터시트에 구동 중에 바꾸지 말라고 되어있어서, 버그가 있어도 안 변하도록 하드하게 박아넣기로 하고 이 핀들을 전부 기판 위 스위치로 빼뒀다.
AGC와 CLIM0은 100kΩ 풀업과 슬라이드 스위치로 High/Low 2단을 만들었고, 3단 이상의 입력을 받는 CLIM1, FLIM, BOOST는 4포지션 DIP 스위치를 하나씩 배정해서 VCC 직결 / 100kΩ 풀업 / 100kΩ 풀다운 / GND 직결 네 가지를 고를 수 있게 했다. 같은 배열이 M0부터 M6까지 7줄 반복되고, 실크스크린에도 열 이름을 찍어뒀다.
기타 드라이버 파라메터
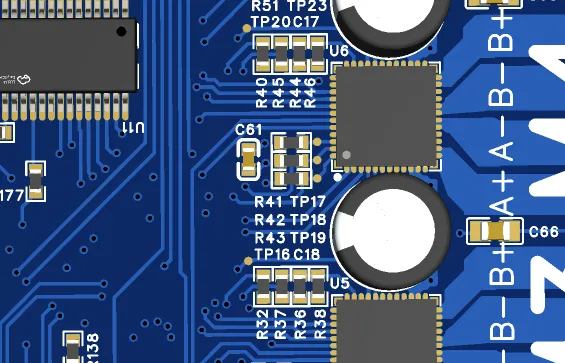
LTH 핀에는 100kΩ을 달아 과전류 래치 시간을 데이터시트 권장값에 맞췄고, OSCM 핀(내부 클럭 설정)은 0Ω 저항 3개로 VCC/GND 중 하나를 고를 수 있는 점퍼 배열로 뒀다.
그래서 보드를 받은 뒤에 쓸 때는 R37, R45 같은 위치의 저항 7개를 떼고 써야 한다. 클럭 설정을 RC로 하기 때문에 0Ω 점퍼를 안 떼면 쇼트가 난다.
…그리고 이 저항을 제거하면서 든 생각인데, 라우팅이 좀 복잡해지더라도 이건 왼쪽 끝에 몰아놓을 걸 그랬다. 가운데 껴 있어서 디솔더링하다가 옆 저항 건드리기 딱 좋았고, 실제로도 두 번 건드려서 복구했다.
모터 출력 배선과 디커플링
모터 출력 OUTA±, OUTB±는 트랙이 아니라 Plane으로 배선했다. 폭은 2.8mm 정도인데 계산기에 넣어보면 4.5A에서 12도 정도 온도 상승이 나오는 구성이다. 물론 IC 핀 쪽 좁은 트레이스에서는 80도까지도 오를 수 있는데, 이어지는 넓은 구리로 열이 빠져나가 방열되도록 구성했다. 터미널 블록은 7개를 기판 우측 변에 세로로 늘어놓아 모터 인터페이스를 만들었다.
디커플링은 채널마다 100µF 전해와 100nF 세라믹을 드라이버 바로 옆에 붙였다. 데이터시트 권장값이다. 100nF 경로가 살짝 멀긴 한데.. 잘 동작했다.
I2C 확장과 GPIO 확장
컨트롤러가 다뤄야 하는 드라이버 신호는 채널당 8개, 7채널이면 56개다. STM32F446RE(LQFP64)의 가용 핀으로는 어림도 없어서 타이밍이 중요한 신호와 아닌 신호를 나눠서 배선했다.
| 신호 | 경로 | 이유 |
|---|---|---|
CLK, DIR, EN (x7) | STM32 직결 (21핀) | 스텝 펄스는 타이머로 직접 만들어야 하고 DIR과 CLK는 서로 동기시켜야 함 |
DMODE0~2 (x7) | MCP23017 3개 (I2C) | 마이크로스텝 분주는 동작 중 자주 안 바뀌어서 I2C 지연이 문제 안 됨 |
LO1, LO2 (x7) | MCP23017 3개 (I2C) | 과전류·과열 래치 상태는 폴링으로 읽어도 충분 |
MCP23017 3개로 GPIO 48개를 확보해서 위의 35개 신호를 받아냈고, 한 I2C 버스에 DAC53608, TCA9548A 2개, TMP112 2개를 같이 물렸다. 결과적으로 컨트롤러가 직접 잡는 핀은 펄스 계열과 펄스에 동기돼야 하는 DIR뿐이고, 나머지 설정·상태는 전부 I2C 한 쌍에 물렸다.
한 버스에 슬레이브가 8개나 붙다 보니 주소 충돌을 피하려고 주소를 미리 배정해뒀다.
| 주소 | 디바이스 | 역할 |
|---|---|---|
0x20~0x22 | MCP23017 x3 | 드라이버 모드·상태 GPIO 확장 |
0x48 | TMP112 #0 | 드라이버 영역 온도 |
0x49 | TMP112 #1 | 전원부 영역 온도 |
0x4A | DAC53608 | 축별 전류 제한 기준 전압 |
0x70, 0x71 | TCA9548A x2 | 엔코더 I2C 멀티플렉서 |
조립하거나 디버깅할 때 회로도를 다시 안 열어봐도 되게 기판 뒷면 실크스크린에 주소표를 찍어뒀는데, 정작 케이싱을 씌워놓고 쓰니까 회로도 보는 게 더 편했다. 그래도 이 보드를 boardrepo 같은 데 배포할 계획이 있어서 넣어둔 것이니 아주 헛일은 아니다.
엔코더 인터페이스
관절 각도 되먹임에 쓰는 자기식 엔코더는 I2C 주소가 고정이라 버스 하나에 여러 개를 붙일 수가 없다. 그래서 TCA9548A I2C 멀티플렉서를 2개 둬서 같은 주소를 가진 엔코더/센서를 최대 16채널까지 붙일 수 있게 했다.
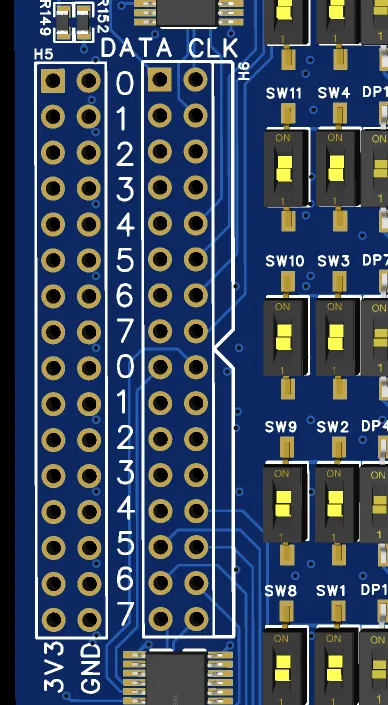
멀티플렉서의 하위 채널 SC0SC15, SD0SD15는 32핀 헤더로, 3V3과 GND는 따로 32핀 헤더로 빼서 엔코더 하나당 4핀(3V3, GND, SDA, SCL)을 쓰도록 실크스크린에 번호를 찍어뒀다. 7축이면 7채널이면 되지만, 나중에 그리퍼나 센서를 더 붙일 수도 있으니 16채널을 전부 뽑아뒀다.
USB 인터페이스
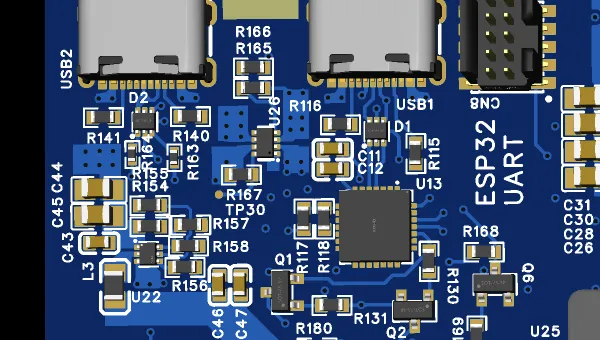
USB 포트는 두 개다. USB2는 프로세서의 내장 USB PHY에 바로 연결하고, USB1은 CP2102N-A02를 거쳐 컨트롤러의 UART에 연결했다. 두 포트 모두 USBLC6-2P6로 ESD 보호를 넣었다.
CP2102N의 DTR, RTS를 MMBT3904 트랜지스터 쌍으로 받아 BOOT0과 NRESET을 만드는 부트 회로도 넣어서 프로세서를 편하게 업데이트할 수 있게 했다.
즉 프로세서 직결 USB는 클라이언트와 통신하며 컨트롤러에 명령을 보내는 외부 인터페이스이고, CP2102N을 거치는 USB는 ESP32의 디버깅용 시리얼 포트다.
여기서 재밌었던 건 ESD 보호 다이오드였다. 문턱전압이 높은 다이오드를 쓰는 줄 알았는데 실제로는 항복전압이 낮은 다이오드를 쓴다는 점이 흥미로웠다.
방열
방열실패
보드를 받고 처음 모터에 전류를 흘렸을 때 모터가 2초쯤 돌다가 멈췄다. 도대체 왜인가 하고 디버깅하다가 OverTemperatureProtection이 동작했다는 걸 알게 됐다. 방열판을 추가해봤는데 개선이 조금도 안 느껴졌다. 그래서 본격적으로 원인규명에 들어갔다.
주된 원인은 부족한 thermal via였다. 처음 주문할 때는 EasyEDA 내장 Footprint에 서멀 비아가 9개 기본으로 박혀 있길래 그걸로 충분한 줄 알고 그대로 주문했는데, 반대편이 그렇게 뜨겁지도 않은데 OTP가 걸려버린 거다.
Via 크기 0.3mm, JLCPCB의 Via 구리 두께 18µm 기준으로 Via 하나당 구리 단면적은
Via가 9개면 열이 통과할 수 있는 구리 단면적은 ≈146070µm² 정도다. TB67S128FTG Application Note에 따르면 3A일 때 예상 발열이 ≈9W이므로, 기판 두께 1.6mm와 구리 열전도율 401 W/m·K로 1차원 열전도 계산을 해보면 Via 양쪽 온도차는
정격상 최악인 4.5A에서는 발열이 ≈19W이므로
TB67S249FTG의 OTP 기준이 160°C인 걸 생각하면, 두 경우 다 Via 9개로는 상온에서 도저히 못 빼는 열이라는 뜻이다. 그래서 서멀 비아를 57개 박은 새 PCB를 다시 주문했다.
…위에서 말한 대로 차라리 외부 FET을 썼으면 좋았을 걸.
서멀 비아를 늘리고 방열판과 팬 붙이기
서멀 비아 57개로 3A 기준 다시 계산해보면
최악을 가정한 4.5A 기준으로도
둘 다 방열 설계로 충분히 커버할 수 있는 온도차가 나왔다. IC 위쪽이나 FR4를 통해 빠져나가는 열까지 생각하면 실제로는 여유가 더 있을 거다.
드라이버 아래에는 방열용 서멀 비아를 깔고 GND 동박으로 열을 퍼뜨리는 한편, 보드 아래쪽 서멀 비아의 솔더마스크를 열어 0.5T 구리판을 얇게 납땜하고 그 위에 방열판을 올렸다. 그리고 팬 인터페이스로 공랭하는 구조다.
온도감지
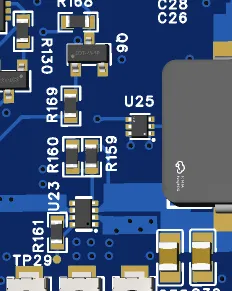
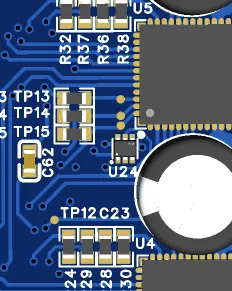
온도 센서는 TMP112D 두 개(U24, U25)다. I2C로 컨트롤러에 붙고 주기마다 폴링해서 상태값을 갱신한다. 드라이버 열이 몰리는 기판 우측과 전원부가 있는 좌측에 하나씩 나눠 둬서 국소 발열과 기판 전체 온도를 구분해서 볼 수 있게 했다.
뒤에서도 얘기하겠지만, 온도 센서는 프로세서 쪽에 붙여놓는 편이 더 좋았을 것 같다.
팬 인터페이스
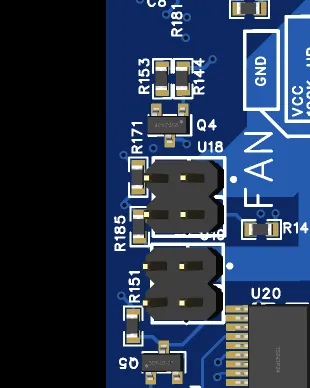
팬은 2채널이고, 커넥터마다 12V, GND, PWM, 회전수 센스 4핀을 배정했다. PWM은 MMBT3904로 오픈 드레인 구동해서 12V 팬의 제어 입력을 직접 흔들 수 있게 했고, 센스 라인은 풀업한 뒤 프로세서의 입력 캡처로 받아 실제 RPM을 확인할 수 있게 했다.
프로세서 쪽에 연결되며 MCPWM Peripheral을 이용했다. RPM 산출은 MCPWM 타이머의 캡쳐를 이용했다.
아쉬웠던 점
기판을 만들고 실제로 돌려본 뒤에 알게 된 것들이다.
- 온도-팬 제어 루프가 두 칩에 걸쳐 있다.
TMP112는 컨트롤러가 읽는 I2C 버스에 있는데 팬 PWM과 센스는 프로세서에 물려 있다. 그래서 팬 하나 돌리는 데에도 두 칩 사이 통신을 한 번 거쳐야 한다. 온도 감지도 팬과 같은 프로세서 쪽으로 모으는 게 깔끔했다. 심지어 드라이버는 구동만 담당하는 구조가 좋은데, 온도측정이 드라이버 구동 중 타이머 파라메터 업데이트에 병목이 될 수 있다.
- 방열이 불가능했다.
앞에서 말한 대로 서멀 비아가 한참 부족했다. Application Note는 안 읽고 데이터시트만 읽어서 사용법만 아는 채로 기본 Footprint를 유지한 게 주요 원인이었다. 솔직히 데이터시트에는 왜 열 관련 파라미터가 안 적혀 있었고, EasyEDA 기본 풋프린트에는 왜 하필 Via가 9개나 미리 박혀 있어서 서멀 비아를 의심조차 못 하게 만들었나 하는 생각이 아직도 남는다. 그래도 이 경험 덕분에 다른 문서들도 꼼꼼히 보는 버릇이 생겼다.
- 엔코더 입력 지연이 심하다.
지금 설계에서는 실제 관절각을 I2C 자기식 엔코더로 받아오는데 이 때문에 실시간성이 떨어진다. 그렇다고 A/B상을 받아 한 번에 읽으려면 타이머가 7개 더 필요해서 MCU를 하나 더 쓰는 식의 방법이 필요했을 거다.
다음에 바꿔보고 싶은 구조
위 아쉬운 점 개선은 당연한 거고, 다음에는 STM32F103 같은 MCU를 모터마다 하나씩 두는 구조도 해보고 싶다. 엔코더 입력과 펄스 생성을 각 축에서 알아서 처리하게 하려는 아이디어다.
- 공통 Clock 소스를 두고 HSE Bypass 모드로 동작시켜 클럭을 동기화하고 (당연히 clock 구조는 slave MCU들끼리 동일해야 한다)
- Slave MCU는 특정 시간 동안 스텝모터를 몇 스텝 돌릴지 명령을 받는다. 이 명령들은 큐에 쌓일 수 있다.
- 각 Slave MCU에는 엔코더 입력과 측정 시점 동기화를 위한 핀을 마련한다.
이렇게 해서 인코더와 타이머 파라메터 변수 조정이 완전 동시에 일어날 수 있는 구조를 나중에 한번 만들어보고 싶다.
참고한 데이터시트들